Kinematica - Stangenmechanisme synthese
WB1641 Werktuigkundig Ontwerpproject 1
Inleiding
Deze pagina dient als naslag bij het college over “Kinematica - stangenmechanisme synthese”, behorend bij het eerste T1-college van het vak WOP1. In dit college leren we hoe je vanuit een gewenste, voorgeschreven beweging, de juiste afmetingen van een vierstangenmechanisme bepaalt (synthetiseert) om dat te realiseren. Om daar te komen worden er eerst een aantal belangrijke concepten geïntroduceerd. Vervolgens wordt de grafische synthese aanpak die we “Instantaneous Center Method” noemen, stapsgewijs uitgelegd.
Machines, mechanismen, stangenmechanismen, vierstangenmechanismen
Kort gezegd is een machine een fysiek apparaat waarin een veeltal aan functies gerealiseerd worden die samen één of meerdere hoofdfuncties vervullen. In een puur werktuigkundige setting, wat eigenlijk bijna nooit voorkomt, hebben deze functies meestal met bewegingen en met krachten te maken. Deze functies kunnen gerealiseerd worden door afzonderlijke mechanismen. Een mechanisme is dus een deel van een machine dat gericht is op het realiseren van een bepaalde functie binnen het geheel.
Er bestaan veel typen mechanismen en elementen die daarvan deel uitmaken. Zo bestaan mechanismen vaak uit stangen en scharnieren, tandwielsets, kettingen en kettingwielen, nokken en nokvolgers, of uit allerlei combinaties daarvan.
De mogelijkheden binnen de mechanismenwereld zijn talloos. Te veel om allemaal te behandelen in deze opleiding, laat staan in dit ene college. Maar er bestaan veel collecties, ook online te raadplegen, om inspiratie op te doen en meer te leren over alle verschillende mogelijkheden. Een enkele daarvan noem ik hier, maar dit is zeker geen volledige lijst:
- https://www.antonkb.nl/: website van Anton Klein Breteler, een oud docent van deze opleiding
- https://engineering.library.cornell.edu/kmoddl/: KMODDL, Kinematic Models for Design Digital Library, ontwikkeld aan de Cornell University.
- https://www.youtube.com/playlist?list=PLhoXNQqrCmEfAaTf0AfQ1Ztxmz2DoZiCk: Een YouTube-collectie van animaties van mechanismen, van Noah Posner
- https://www.youtube.com/@thang010146/featured: Een YouTube-collectie van animaties van mechanismen, van Nguyen Duc Thang
In dit college richten we ons op de subcategorie stangenmechanismen, en in het bijzonder vierstangenmechanismen. Er bestaan ook stangenmechanismen met meerdere stangen, maar die zijn moeilijker te synthetiseren, en vaak kom je met een vierstangenmechanisme wat betreft complexiteit van de bewegingen al een heel eind.
Stangenmechanismen kunnen benut worden voor verschillende functionaliteiten. We spreken van “Path generation” wanneer er met een punt een bepaald gewenst pad wordt getraceerd, van “Motion generation” wanneer een lichaam in bepaalde standen gepositioneerd moet worden. Anders dan een punt heeft een lichaam ook een oriëntatie (rotatie) die voorgeschreven is. Een stangenmechanisme kan ook gebruikt worden om een functie te realiseren tussen in- en uitgang, bijvoorbeeld een continue rotatie omzetten in een heen-en-weergaande rotatie. Dat noemen we “function generation”. Ten slotte kan men een stangenmechanisme gebruiken om een specifieke vergroting of verkleining van een beweging of van een kracht te realiseren, net zoals bijvoorbeeld door een hefboom een kleine ingangskracht wordt omgezet in een grote uitgangskracht. Dit wordt een “transmissie” genoemd. Hierover veel meer in latere colleges. In dit college richten we ons op de functionaliteit “Motion generation”.
We beperken ons in dit college ook tot 2D mechanismen. Dat wil zeggen dat hoewel het mechanisme zelf en de onderdelen daarvan ruimtelijk (3D) zijn, de beweging ervan als vlak (2D) beschouwd kan worden.
Definities vierstangenmechanisme
Een stang noemen we een star lichaam met een geometrie naar wens, die twee of meer scharnierpunten op een vaste afstand van elkaar houdt. Omdat het puur gaat om het vasthouden van de afstand tussen de twee scharnierpunten, tekenen we een stang in versimpelde weergave vaak als een simpele rechte lijn. Maar houd in gedachten dat de werkelijke vorm ervan ook anders zou kunnen zijn. Daar komen we later op terug.
Een (draai)scharnier is iets dat de scharnierpunten van een of meerdere stangen aan elkaar verbindt, zodanig dat relatieve verplaatsing van die punten nul is, maar relatieve draaiing vrij is.
Een vierstangenmechanisme bestaat uit vier stangen, samengehouden door vier scharnieren. Hieronder een schematische weergave van een typisch vierstangenmechanisme met de relevante naamgevingen. De vier stangen zijn 1) de basis, 2) de ingangsstang, 3) de uitgangstang en 4) de koppelstang.
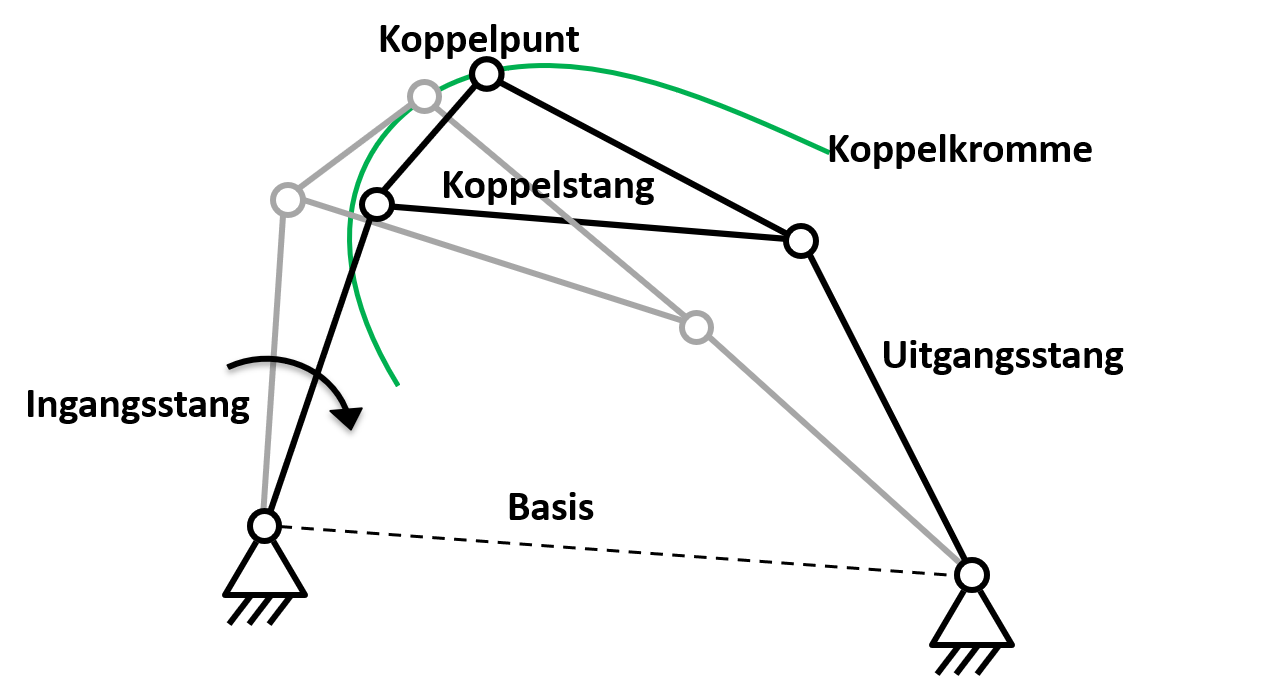
De basis: Dit is het frame van de machine, of dat deel dat vastzit aan de vaste wereld. Het is verleidelijk om deze stang te vergeten mee te tellen omdat het er vaak niet uitziet als een stang, of omdat in een schematische weergave de stang zelf niet getekend wordt. In de tekening hierboven is de stang als een stippellijn getekend, maar meestal wordt deze weggelaten. Het symbool met het bolletje, de driehoek en de diagonale lijnen wordt gebruikt om aan te geven dat dat scharnierpunt een vaste positie heeft in het frame van de machine. Deze punten noemen we vaak de basisscharnieren, of grondscharnieren. Het frame zelf is dus wel degelijk een stang omdat het twee of meerdere scharnierpunten op een vaste onderlinge afstand houdt.
De ingangsstang: deze stang houdt een scharnierpunt op de basis en een scharnierpunt op de volgende stang (de koppelstang) op afstand. Dit laatste punt traceert dus per definitie een cirkelboog. Het wordt de ingangsstang genoemd omdat daar vaak een motor aan gekoppeld zit die de beweging verzorgt. Dat hoeft niet altijd zo te zijn, er zijn ook stangenmechanismen die anders worden aangedreven, bijvoorbeeld met de hand. In veel gevallen zijn de benamingen ingangsstang en uitgangsstang uitwisselbaar.
De uitgangsstang: net zoals de ingangsstang houdt ook deze stang een scharnierpunt op de basis en een scharnierpunt op de koppelstang op afstand, en traceert dus ook een cirkelboog. Vaak wordt de uitgangsstang gekoppeld aan dat waar het mechanisme werk mee verricht, en daarom heet het de uitgangsstang. Maar ook hier geldt dat dat niet altijd evident is, en dat dus de benaming ingangsstang en uitgangsstang uitwisselbaar zijn.
De koppelstang: deze verbindt de twee scharnieren met elkaar, die allebei een cirkelboog traceren. Elk ander punt op de koppelstang traceert een pad dat anders is dan een cirkelboog. Het zijn vaak interessante, kromme paden. Het punt dat men kiest om een pad te traceren heet het koppelpunt en het pad dat getraceerd wordt heet de koppelkromme. Het koppelpunt is een punt dat een vaste positie heeft relatief tot de twee andere scharnieren, maar is zelf niet per se een scharnier. Vaak wordt de koppelstang als een driehoek getekend om deze drie punten bij elkaar te houden. Dat betekent niet per se dat het lichaam driehoekig moet zijn.
Procedure van de Grafische Synthese
Kinematica in het vlak
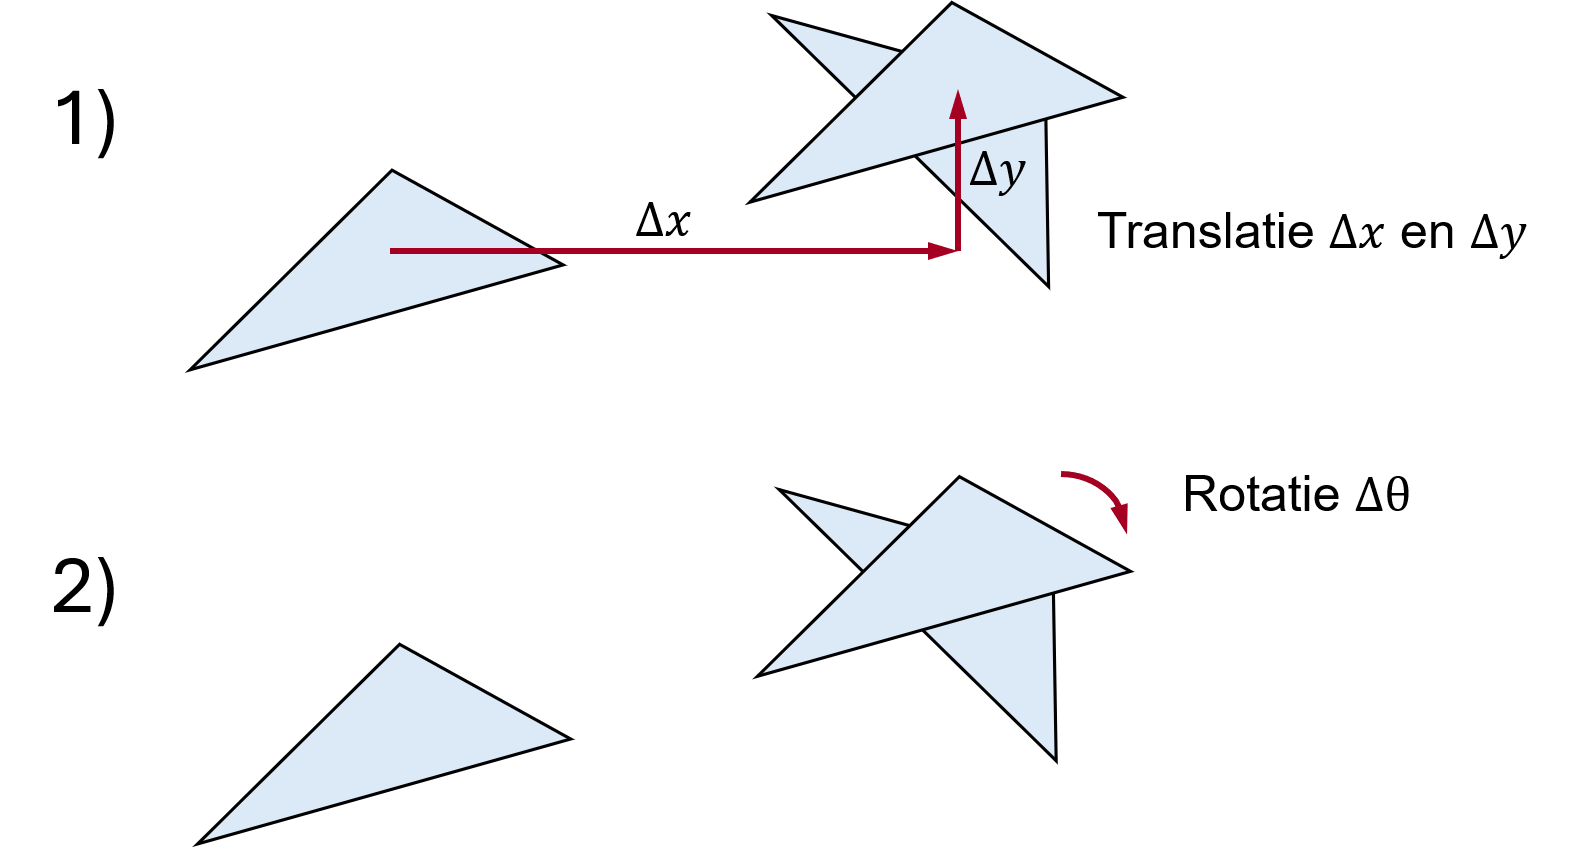
Kinematica is de leer van de beweging. We beschouwen in de kinematica puur de beweging van punten en lichamen, zonder krachten of andere natuurkundige fenomenen in beschouwing te nemen. De verplaatsing van een star lichaam van een positie naar een andere positie in het vlak, kan beschreven worden door twee translatieparameters, in onderstaande figuur \(\Delta x\) en \(\Delta y\), en een rotatieparameter \(\Delta \theta\). We kijken alleen naar de twee standen, zonder geïnteresseerd te zijn in hoe het lichaam van de ene naar de andere stand is gekomen, met andere woorden de tussenstanden.
Er is ook een andere manier om eenduidig de verplaatsing tussen twee standen te beschrijven, namelijk met de “instantaneous center of rotation”, ook wel “de pool” genoemd. Dit concept heeft Johan Bernoulli (1667-1748) geïntroduceerd. De pool is dat punt in het vlak waarover het lichaam draait, zodat de verplaatsing van de ene naar de andere stand een pure rotatie (dus geen translatie) is. Om de beweging op deze manier te beschrijven hebben we alsnog drie parameters nodig, namelijk de coördinaten van de pool, \(p_x\) en \(p_y\) in onderstaande figuur, en de rotatie \(\Delta \theta\).
De pool vinden we door twee willekeurige punten op het lichaam in de ene stand te verbinden met dezelfde punten in de andere stand (links). Van de verkregen verbindende lijnen neemt men de middelloodlijn. Het snijpunt van de twee middelloodlijnen is de pool (midden). Als men hypothetisch het lichaam vergroot zodat de pool binnen het lichaam zit en daar een basisscharnier van maakt (rechts), dan kan de gewenste verplaatsing gerealiseerd worden door een pure rotatie om dat scharnier. Feitelijk is er een éénstangmechanisme ontworpen dat deze gewenste beweging realiseert.
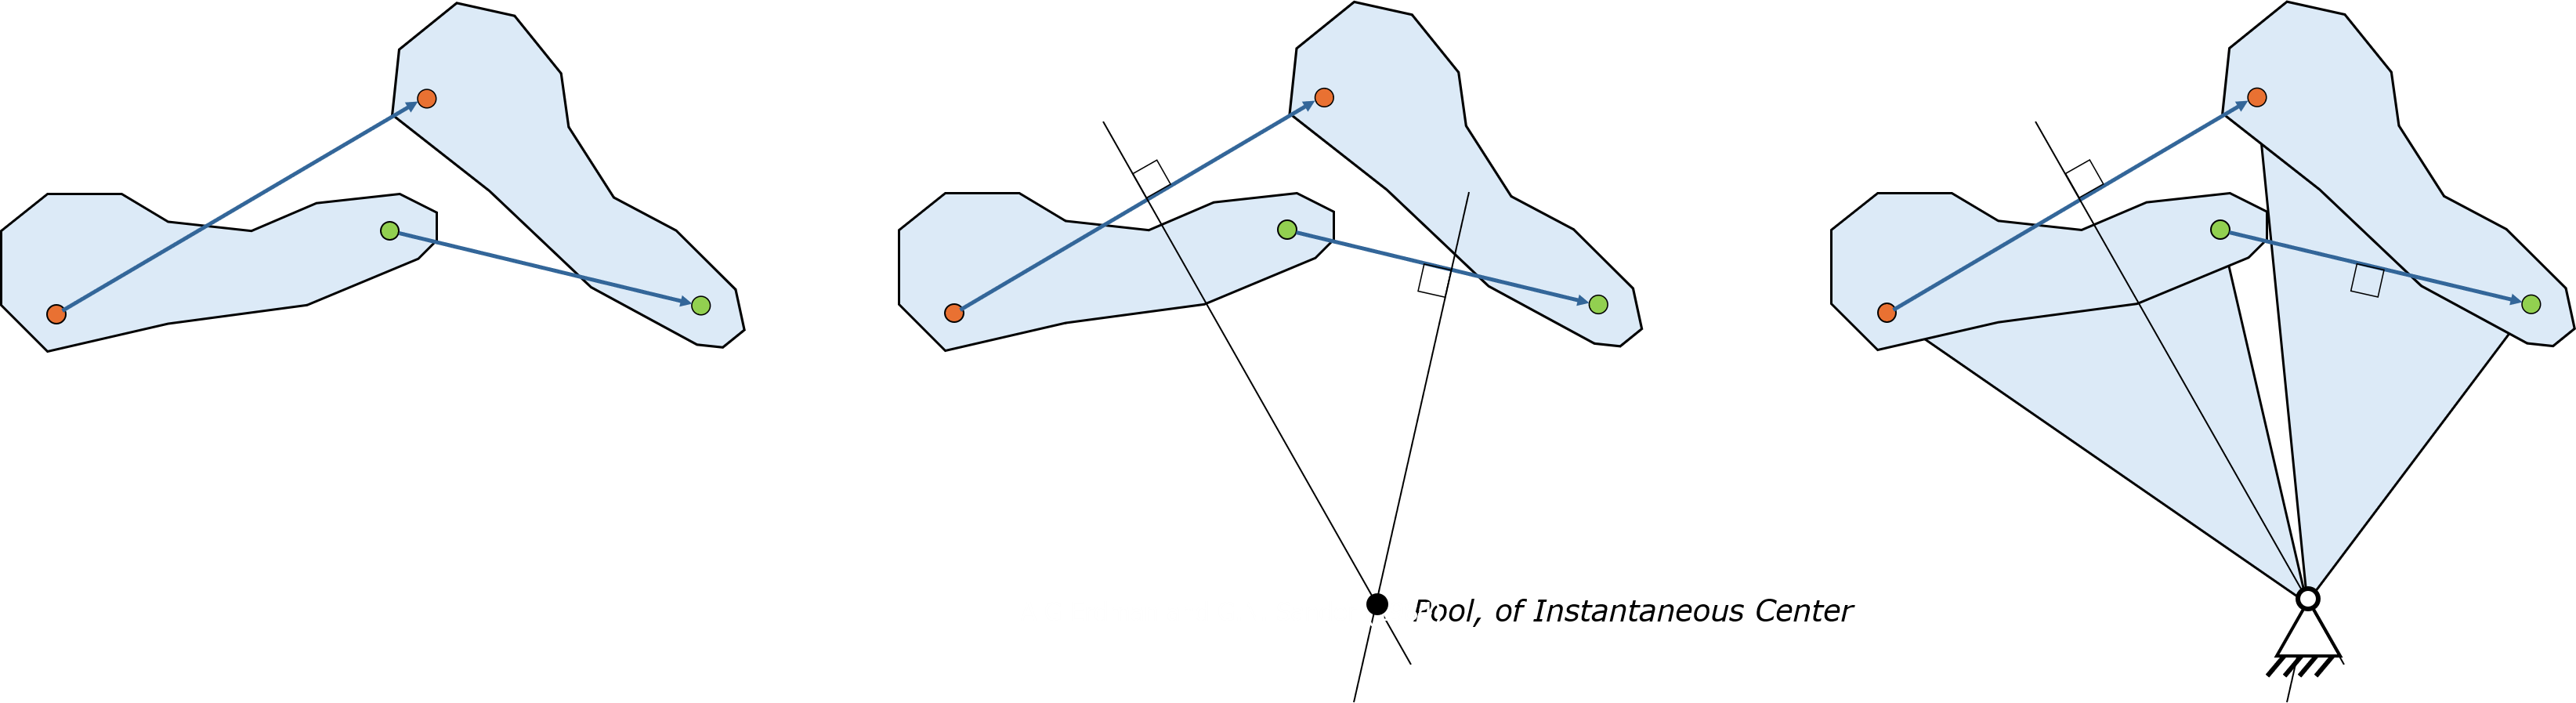
Dit klinkt als een makkelijke oplossing. Maar vaak bevindt de pool zich in een positie die of heel ver weg is, of op een niet-toegankelijke plek in de machine.
Instantaneous Center Method - twee standen
Men kan ook op elke middelloodlijn een ander, willekeurig punt kiezen, en die bestempelen als basisscharnieren. We voegen nu twee stangen toe, de ingangs- en de uitgangsstang, tussen de respectievelijke punten op de basis en het lichaam, die we nu de koppelstang kunnen gaan noemen. Er is een vierstangenmechanisme ontstaan. In de figuur hieronder is het stangenmechanisme in twee standen getoond. Observeer dat de driehoeken tussen de stangen in de verschillende standen en de verbindende lijnen gelijkbenige driehoeken zijn. Dat is zo per definitie, omdat de basispunten zich op de middelloodlijnen bevinden. We kunnen er dus zeker van zijn dat de stangen in de twee standen even lang zijn.
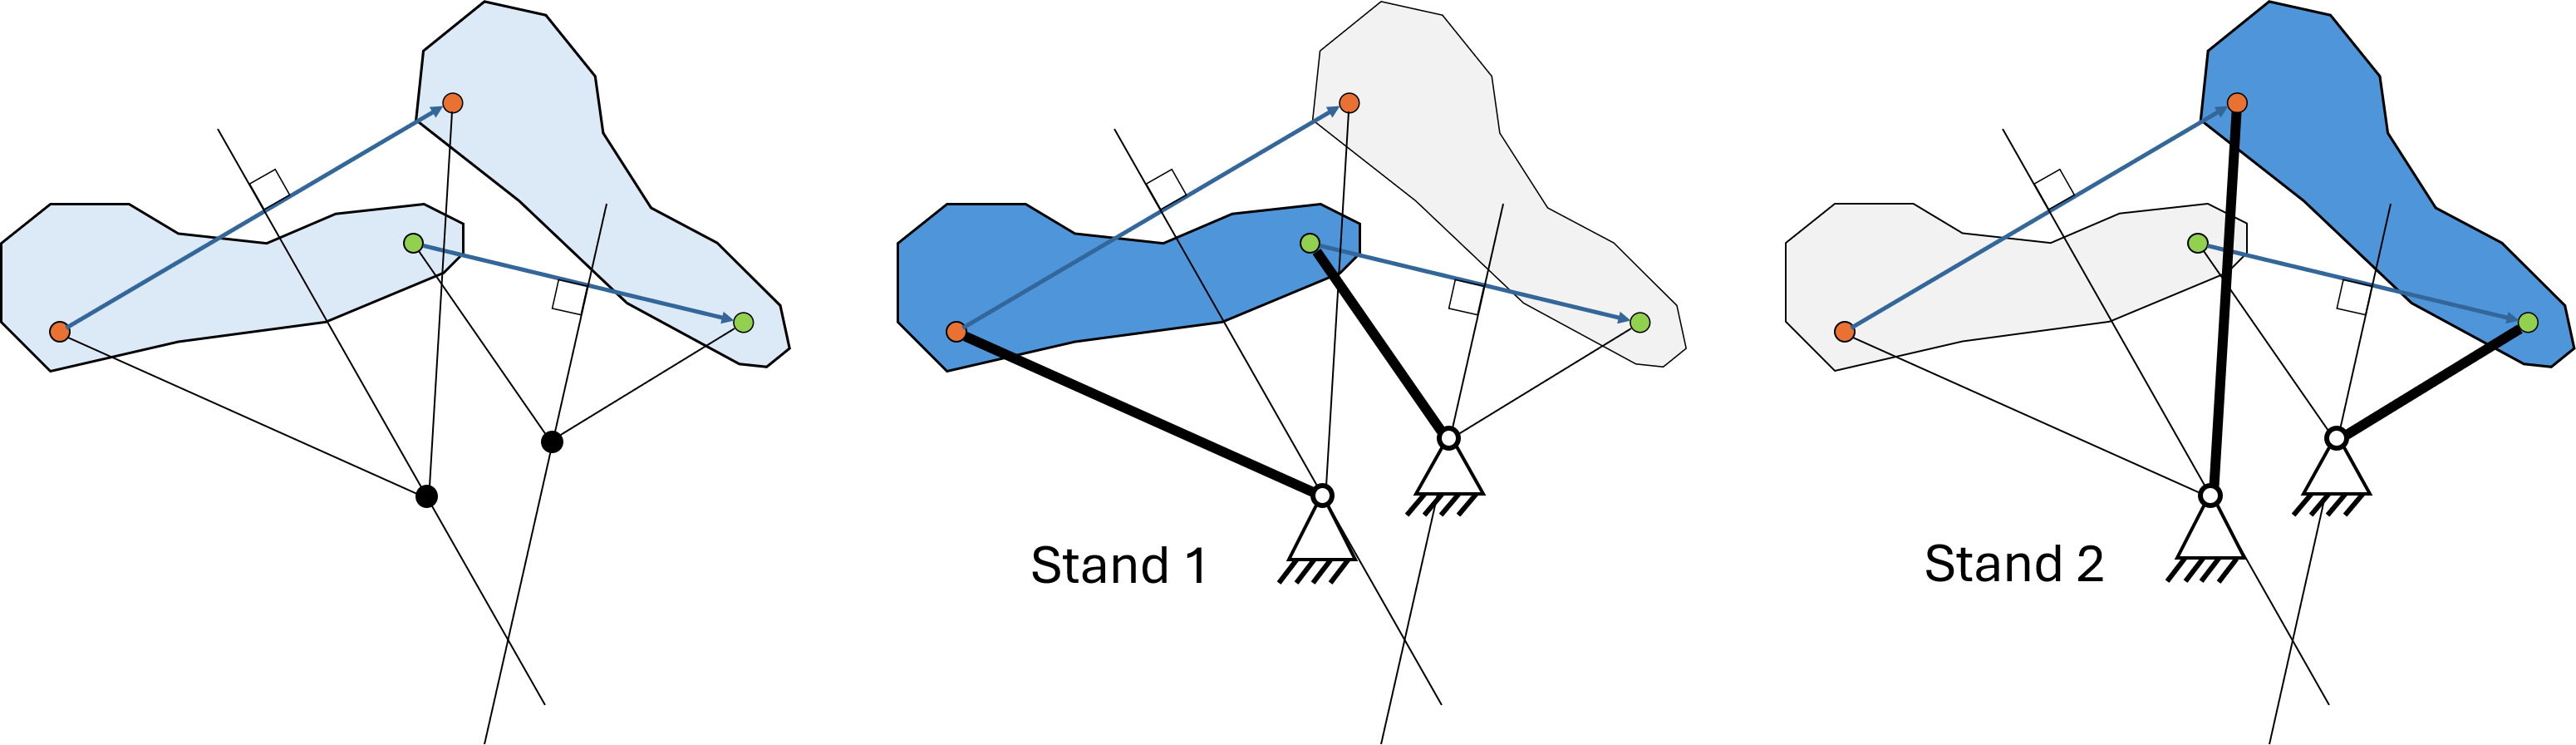
In de situatie waarin twee standen zijn voorgeschreven hebben we een aantal zaken vrij kunnen kiezen: De positie van de twee scharnierpunten op de koppelstang (het gegeven lichaam), en de positie van de basisscharnieren langs elk van de middelloodlijnen. Er zijn dus talloze oplossingen mogelijk.
Instantaneous Center Method - drie standen
Wanneer er drie standen worden voorgeschreven, volgen we een soortgelijke procedure. Men kiest twee punten op de koppelstang, en tekent deze punten op dezelfde plek in de drie standen. We zoeken naar de twee middelpunten van de bogen die deze sets van drie punten verbinden. Op die middelpunten komen de basisscharnierpunten. We weten dan dat de bogen die de ingangs- en uitgangsstang traceren door de drie voorgeschreven punten gaan. Deze bogen hoeft men niet te tekenen, dat is namelijk niet makkelijk. In plaats daarvan verbindt men elk punt in de drie standen, en door de middelloodlijnen ervan te tekenen vindt men in het snijpunt het middelpunt van de cirkel. Dit is, per definitie, het middelpunt van de omgeschreven cirkel van de driehoek van de drie punten. De middelpunten vormen de locaties van de basisscharnieren. De basisscharnieren verbinden we met de respectievelijke punten op de koppelstang in de drie standen: Dit zijn de ingangs- en uitgangsstang. Het vierstangenmechanisme is compleet.
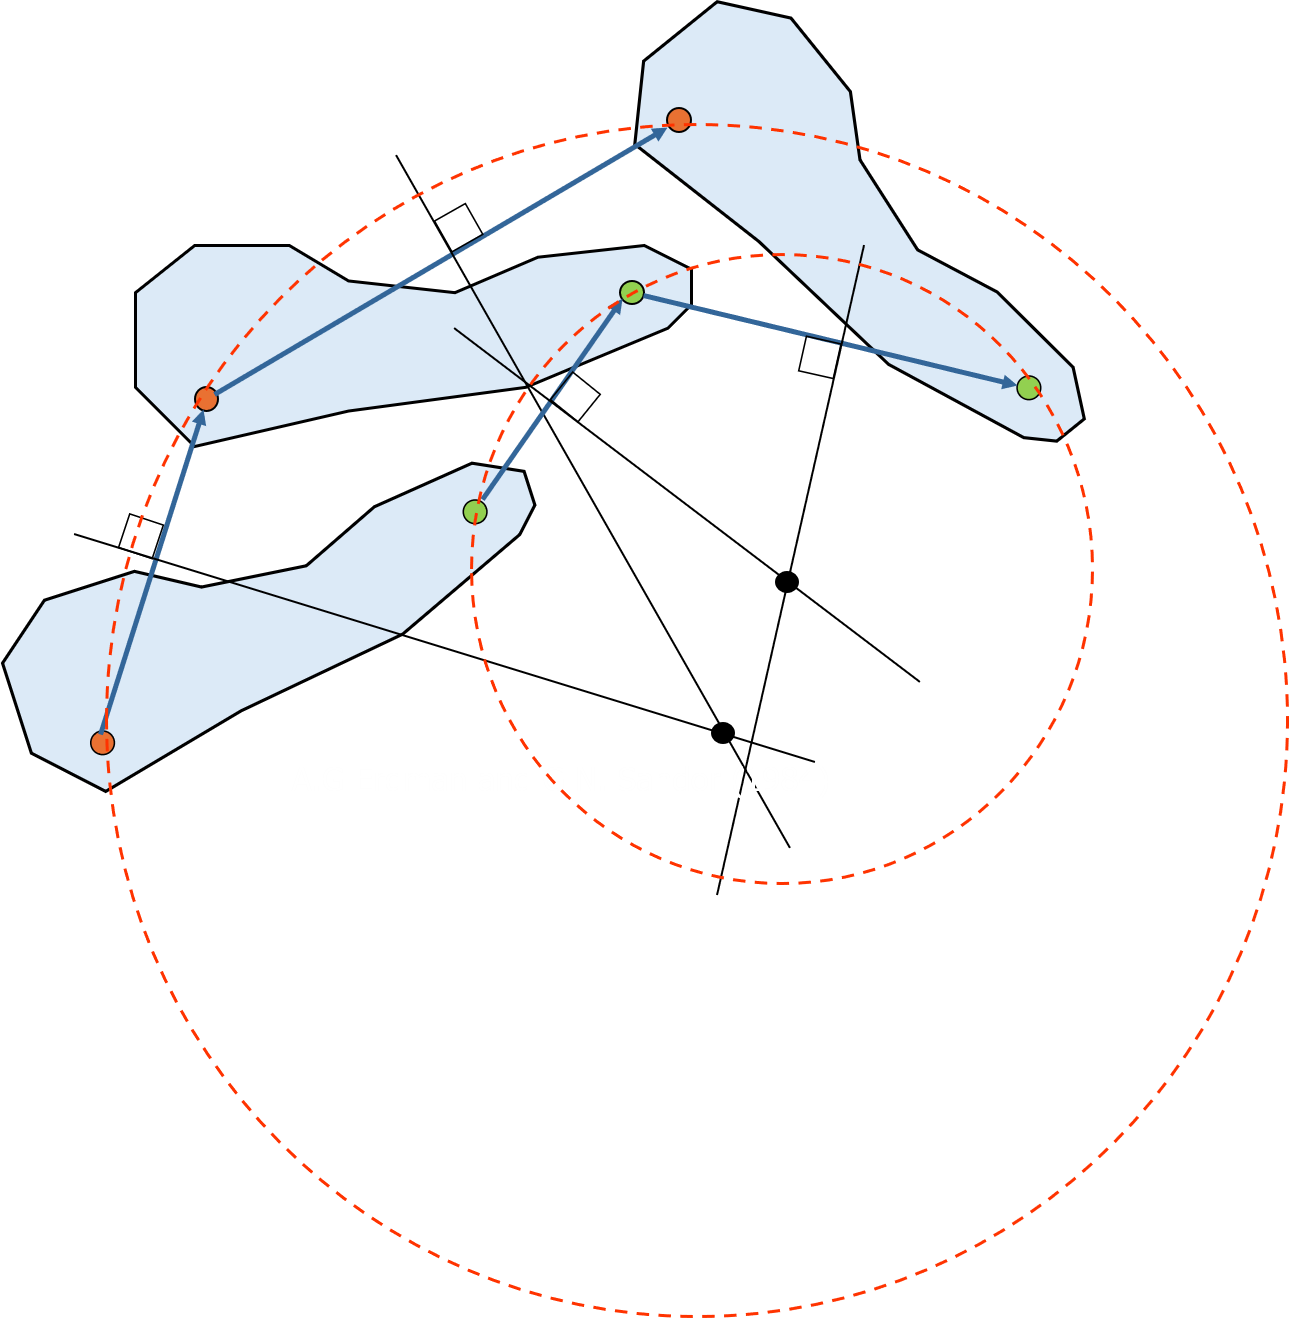
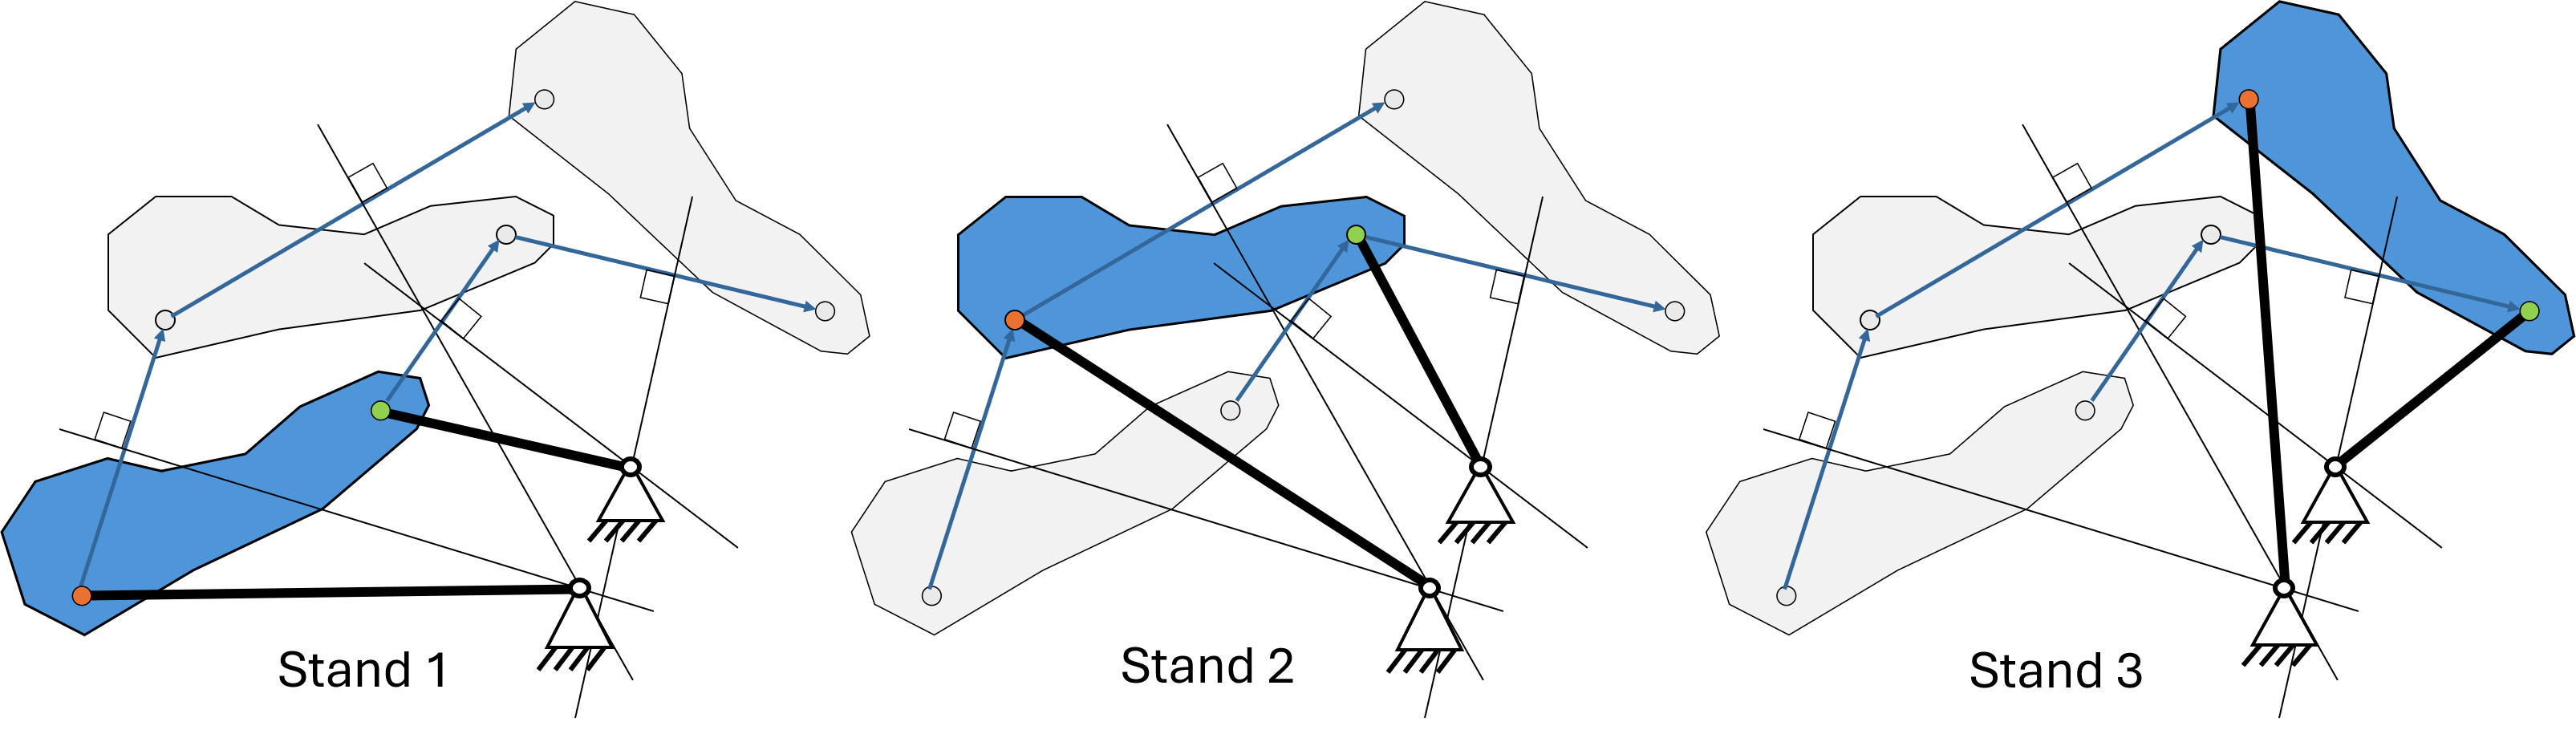
In de situatie waarin drie standen zijn voorgeschreven hebben we minder zaken vrij kunnen kiezen. De posities van de twee scharnierpunten op de koppelstang (het gegeven lichaam) zijn vrij te kiezen, maar de posities van de basisscharnieren liggen daarmee eenduidig vast. Er zijn ook andere procedures mogelijk waarin juist de basisscharnieren gegeven zijn, en de scharnieren op de koppelstang daaruit volgen, maar deze procedure behandelen we niet in dit vak.
Tip: Het is zaak om zorgvuldig te werken om niet de verkeerde snijpunten als basisscharnieren aan te merken. Dat is een veelgemaakte slordigheidsfout. Gebruik waar nodig verschillende kleuren, lijndiktes en labels om het overzicht te houden.
Aandachtspunten voor fysieke realisatie
In het college over de synthese van vierstangenmechanismen wordt door middel van een modulair demosetje het ontworpen, gesynthetiseerde, stangenmechanisme proefondervindelijk getest: Is de procedure correct uitgevoerd? Gaat het lichaam daadwerkelijk langs de gewenste standen? Zijn er andere problemen die naar voren komen bij een fysieke realisatie?
Hieronder staan een aantal aandachtspunten op een rij die bij deze oefening vaak naar voren komen, zonder er in deze context verder diep op in te gaan:
Wanneer twee stangen zich in hetzelfde vlak bevinden, kan het zijn dat deze elkaar raken tijdens de beweging, waardoor verdere beweging verhinderd wordt. Dit aspect wordt niet in acht genomen in de synthesemethode, en zal dus achteraf gecontroleerd moeten worden. Hetzelfde geldt voor stangen die dwars door andere scharnieren zouden moeten bewegen. Om dit op te lossen kan men kijken naar het verplaatsen van de stangen naar een ander vlak waarbij het contact niet meer ontstaat, of naar het variëren van de vorm van de stangen. Om deze reden zijn stangen vaak niet recht uitgevoerd. Verder kan men de vrij gemaakte keuzes van de scharnierpunten op de koppelstang herzien. Wellicht lost een andere keuze het probleem op.
Een vierstangenmechanisme heeft in veel gevallen twee bewegingsbereiken die niet in elkaar kunnen overgaan. Men kan bijvoorbeeld met dezelfde set stangen twee losse lussen traceren aan weerszijden van de basisscharnieren. Men kan niet van de ene lus overgaan op de andere zonder de scharnieren eerst los te maken en dan weer vast te zetten in een andere stand. Hier is niet veel aan te doen. De synthesemethode garandeert afstanden tussen scharnierpunten, maar niet of er een vloeiende beweging mogelijk is tussen de standen. Opnieuw proberen met andere gekozen scharnierpunten is nog wel een optie.
We ontwerpen stangenmechanismen vaak door ze als vlak te beschouwen. Maar het is juist in de richting uit het vlak waarin ze de meeste wiebeling en slapheid ervaren. Over het ontwerpen voor meer stijfheid en weinig speling zal je nog veel leren in de vervolgvakken. Voorlopig volstaat het te zeggen dat de stangen genoeg dikte (uit het vlak) moeten hebben en de scharnieren (bijvoorbeeld pinnen door een gat) lang genoeg moeten zijn.